建設現場にフィジカルAIはどう入る? 国交省「建設分野におけるフィジカルAI戦略」の要点
中間とりまとめの中身とi-Construction 2.0との関係、建設会社・建機メーカー・開発会社が今から準備できること
国土交通省は2026年9月4日、「建設分野におけるフィジカルAI戦略(中間とりまとめ)」を公表しました。河川・道路などの建設分野を対象に、フィジカルAIを現場に入れるための考え方、開発・実装の進め方、重点的に取り組む8つの分野を示したものです。10月9日には、この戦略にもとづく産学官の「建設分野のフィジカルAIコンソーシアム」の会員募集も始まりました。
建設会社、建機メーカー、AIやシミュレーターの開発会社にとっては、国がどの作業から、どんな体制で自動化を進めるのかを知るための資料です。ただし中間とりまとめなので、国交省は今後の検討と現場での実証をふまえて見直すとしています。以下は2026年9月時点の内容です。
この記事のポイント
位置づけ:i-Construction 2.0の目標をAIで先へ進める
2040年度に向けた省人化の目標はそのままに、ICTだけでは越えにくかった現場の非定型さを、フィジカルAIで越えようとしています。
学習環境:シミュレーターと現場データで直し続ける
仮想と現場の差(Sim-to-Real)が出ることを前提に、実証のデータでシミュレーターとAIを改善し続けることが重要とされています。
連携体制:コンソーシアムで共通基盤づくりが始まる
建設会社・建機メーカー・AI開発企業・大学などが集まり、データの仕様や評価の基準を議論します。
01建設分野のフィジカルAI戦略とは?策定の背景と位置づけ
戦略はフィジカルAIを、センサなどで物理環境を認識し、AIが状況に応じて推論・判断し、その結果で機械やロボットが物理空間で動くシステムと定義しています。
背景に挙げられているのは、人材不足、地震や風水害への備え、猛暑、インフラの老朽化です。そのうえで戦略は、建設現場が一品受注・一品生産で地形や施工条件に左右され、作業の非定型性と不確実性が高いことを、オートメーション化の構造的な課題としています。ICTやロボティクスの普及だけではこの課題を越えるのに限界があり、VLA(視覚・言語・行動統合モデル)などAIの進展で、フィジカルAIの社会実装が現実的な段階に入りつつあるという整理です。
位置づけは、同時に策定された「国土交通省インフラ分野のAI実装に向けた取組方針」の3本柱のうち、「現場へのフィジカルAI等の導入」を具体化するものです。政府の「AIロボティクス戦略」(関係府省の連絡会議が2026年3月に策定、5月に一部変更)も、建設・土木を社会実装の対象分野の一つにしています。時間軸は、2030年頃を短期、2040年頃を中長期とし、短期の成果に向けて早くから現場実証を進めるとしています。
| 章 | 書かれていること |
|---|---|
| 1 はじめに | 経緯、フィジカルAIの定義、戦略の位置づけ |
| 2 建設現場の将来像 | 建設分野の情勢、AIの進展、短期・中長期の時間軸 |
| 3 基本的な考え方 | 人との関係、課題起点、共創、中小企業への普及、設計の見直し |
| 4 開発・実装へのアプローチ | 体制、技術構成と共通基盤、実証環境、評価・標準化、人材育成 |
| 5 重点的に取り組む対象分野 | 機械施工から災害復旧までの8分野 |
02i-Construction 2.0とフィジカルAI戦略はどうつながる?
国交省が2024年4月に策定した「i-Construction 2.0」は、施工・データ連携・施工管理のオートメーション化を3本の柱に、2040年度までに建設現場の省人化を少なくとも3割(生産性1.5倍)にすることをめざしています。フィジカルAI戦略は別の目標を立てるのではなく、フィジカルAIが構造的な課題を越える手段になり、i-Construction 2.0をさらに進められるとしています。進め方でも、ICT施工StageⅡや自動遠隔施工など、i-Construction 2.0の現場実装で得た知見を活用すると書かれています。
| 項目 | i-Construction 2.0 | 建設分野におけるフィジカルAI戦略 |
|---|---|---|
| 公表 | 2024年4月 | 2026年9月(中間とりまとめ) |
| 目標 | 2040年度までに省人化3割・生産性1.5倍 | 同じ目標をフィジカルAIで後押しする |
| 柱 | 施工・データ連携・施工管理のオートメーション化 | 体制・共通基盤・実証環境・評価と標準化・人材育成 |
| 主な手段 | ICT施工、自動施工・遠隔施工、データ連携 | 状況を認識して判断するAI、シミュレーター、現場データ |
両者をつなぐのはデータです。戦略は、施工データ、センサデータ、熟練オペレータの操作ログを、AI学習のための重要なデータ資産と位置づけています。
マーケターのひとこと
ICT施工のデータは、出来形の確認が終わると現場ごとのフォルダに残ったままになりがちです。AIの学習に使うには、どの機械の、いつの、どんな条件のデータかが後から分かる必要があります。自社で記録している施工データと操作ログの保存先と形式を一覧にしておくと、使える量と足りない情報が見えてきます。
03フィジカルAI戦略の基本的な考え方と重点8分野
戦略の3章は、フィジカルAIを使うときの考え方を5つ示しています。
- 人を支援し能力を広げる:熟練者の知見を多くの現場で使えるようにするもので、「人が担うべき最終的な判断や責任に代わるものではない」としています
- 導入そのものを目的にしない:現場の課題と制約を起点に、AI・ロボティクス・ICTを組み合わせる
- 多様な主体で共創する:建設会社、建機メーカー、建設コンサルタント、測量会社などに、AI開発企業や大学が加わる
- 中小企業の現場にも広げる:大規模プロジェクトだけでなく、地域の現場への普及を見すえる
- 設計と施工方法から見直す:ロボットが作業しやすい形状や手順を、設計者と施工者が一緒に設計へ入れる
5章では、担い手不足・安全性・技能継承への効果、データや学習環境を用意できるか、社会的な要請の急ぎ具合をふまえて、8つの重点分野を選んでいます。
| 分野 | 対象の作業 | 参考資料にある方向(要約) |
|---|---|---|
| 1 機械施工 | 土工の掘削・運搬・敷き均し・積込み | 既存の建機への後付け(レトロフィット)も含めた協調施工 |
| 2 人力技能作業 | 鉄筋の配筋・結束、型枠の組立・解体 | AIによる施工補助と部分的な自動化 |
| 3 現場内小運搬 | 現場内の資材・廃棄物の運搬 | 運搬ロボットの実装と、複数台の協調搬送 |
| 4 構造物点検 | 道路・河川の構造物 | ドローンや四足歩行ロボットとAIによる異常検知・劣化診断 |
| 5 巡視・点検 | 河川巡視、道路巡視 | 自律移動による変状の計測と、対応の優先度の判定 |
| 6 除草・除雪・清掃 | 車両系機械と人力作業 | センシングから作業計画を自動で作り、自律的に作業 |
| 7 災害調査 | 広域調査、詳細調査 | 人が入れない危険箇所の自律的な調査 |
| 8 災害復旧 | 土砂撤去、整地、道路啓開など | 無人・遠隔の建機へのAI自律制御と、複数の建機の統合管理 |
分野ごとの具体的な作業と進め方は、今後の連携体制で検討されます。
04開発・実装へのアプローチ5つの柱
重点分野の開発は、既存の技術を試験フィールドなどで使い始め、そこで取ったデータで改良するサイクルとして進められます。戦略が挙げる具体策は次の5つです。
| 柱 | 主な内容 |
|---|---|
| 開発・実装体制 | 建設関係者、AI開発企業、大学、行政でコンソーシアムをつくり、優先度の高い課題ごとにプロジェクトチームを置く |
| 技術構成と共通基盤 | 学習・実証・評価・現場の4種のデータを集めて共有する。建機などのAI-Ready化、土木研究所の自動施工技術基盤OPERAのような開発体制 |
| 実証環境 | 国の研究機関のDX実験フィールド、民間の試験場、施工現場の一部で、長期間の実証を続ける |
| 評価・標準化 | 性能評価、データの仕様、安全設計の枠組み、インターフェースの標準化の方策を検討する |
| 人材育成 | 現場に合うAIを見極め、使いこなし、保守できる人材を、中小・専門工事会社も含めて育てる |
読者に関わりが大きいのは、業界でそろえる「協調領域」と、各社が競う「競争領域」を分ける方針です。協調領域の例は、データフォーマット、インターフェースや通信の仕様の標準化、品質・安全・費用の制度や基準です。競争領域には、3次元データなどを使うAIモデル、施工ロボットの製品化、施工計画のソフトウェアが挙げられています。
05シミュレーターとSim-to-Realとデータの扱い
AIの学習のさせ方は、4-2の「技術構成」に具体的に書かれています。
学習環境はシミュレーターと実証の循環で作る
戦略は、フィジカルAIを①支援・代替する作業(目標・対象)、②AIの判断と従来の機械制御の組み合わせ方(実装・制御方式)、③学習と改善のしかた(学習環境)の3つで整理しています。③では、現場実証で集めたデータでシミュレーターとAIモデルを改善し続け、仮想空間と実際の現場の間で改善を高速にくり返すサイクルが重要とされています。シミュレーションと実機の差(Sim-to-Real)は生じるものとして、実用上許容できる水準まで小さくしていく考え方です。政府のAIロボティクス戦略(3月26日版)も、この差を「Sim2Realギャップ」と呼び、社会実装の障壁になりうるとして、シミュレーション環境と現場に近い検証環境を一体で整えるとしています。
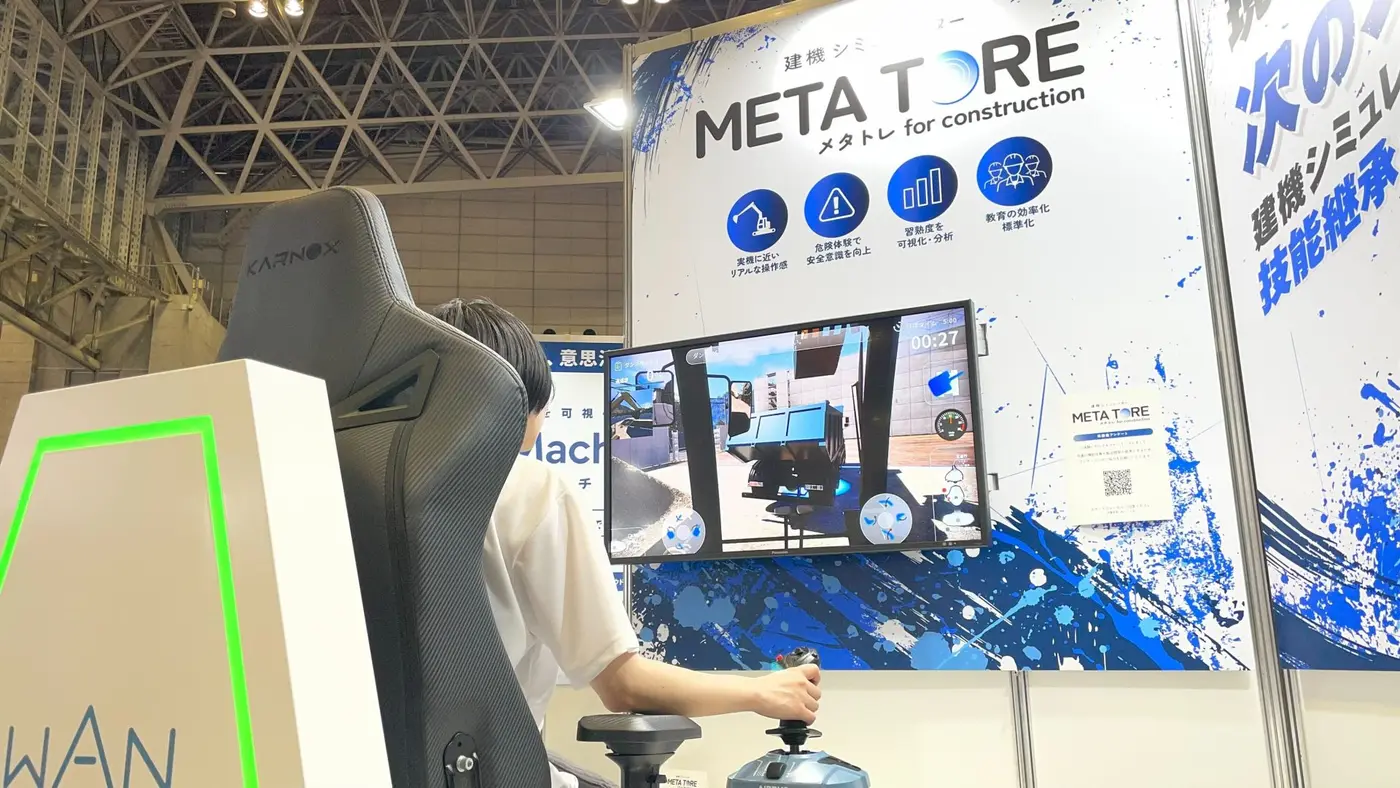
同じ建機のシミュレーターでも、人の訓練用とAIの学習用では、現実に合わせる所が変わります。その違いとSim2Realギャップを小さくする進め方は、仮想空間がズレているとAIは育たない? フィジカルAIを学習させるシミュレーション環境とはで解説しています。
データは種類と扱いの決まりを先に整理する
戦略は、熟練の技術者や技能者の判断の根拠と作業手順を、センサなどでデータにして体系化するとしています。参考資料が例に挙げるのは、施工データ、操作ログ、作業の進み具合に沿った点群、記録映像、気象などのデータです。あわせて、現場で集まるデータの品質基準・帰属・利用・公開範囲を、コンソーシアムなどで前もって整理しておくことが重要とされています。
マーケターのひとこと
シミュレーターの相談では、仮想空間の見た目から話が始まることがよくあります。ただ、戦略が重く見ているのは、実証のデータでシミュレーターを直し続ける仕組みのほうです。実機で記録できるデータと、仮想側と比べる項目を先に決めておくと、シミュレーターの仕様も決めやすくなります。
06建設会社・建機メーカー・開発会社が今からできること
戦略の具体的な中身は、これからコンソーシアムで決まります。公募要領によると、まず建設機械PTと人力作業支援PTを置き、対象作業、2030年頃の到達レベル、データ仕様・シミュレーター・実証環境の要件などを検討して、仕様やガイドラインの案を作ります。
| 時期 | 予定 |
|---|---|
| 2026年10月9日〜11月6日17時 | 会員の初回公募(一般会員・プロジェクト会員) |
| 2026年11月下旬(予定) | 第1回コンソーシアム(全体会議) |
| 第1回全体会議のあと | 随時募集(プロジェクト会員は審議があり、決定まで時間がかかる場合あり) |
建設会社:現場の課題とデータを棚卸しする
自社で人手が足りない作業や危険な作業を、8つの重点分野に当てはめると、議論のどこに関わるかが分かります。施工データや操作ログがどこに残っているかも確かめておくと、実証に加わるときの材料になります。
建機メーカー:AI-Readyと共通インターフェースに備える
戦略は、建機のAI-Ready化を共通基盤の取り組みに、通信・インターフェースの標準化を協調領域の例に挙げています。標準に合わせる部分と、自社の製品で差をつける部分の線引きを、社内で先に話し合っておくとよいでしょう。
開発会社:シミュレーターと検証の仕組みを提案できるようにする
AIやシミュレーターの開発会社が関わりやすいのは、学習環境と共通基盤です。シミュレーター単体ではなく、実証のデータで仮想と実機の差を確かめて直す流れまで説明できると、ほかの会社と組みやすくなります。
マーケターのひとこと
保有技術、参加したい対象作業、チームでの役割の3つは、プロジェクト会員の申込で書くことになっている項目です。社内の技術を外向けの言葉で説明した資料は、意外と手もとに無いものです。保有技術と組みたい相手の業種を1枚にまとめておくと、公募にもほかの会社との打ち合わせにも使えます。
07まとめ:建設のフィジカルAI戦略は「位置づけ・学習環境・連携体制」の3つで読む
建設分野のフィジカルAI戦略は、コンソーシアムでの検討と現場での実証をふまえて見直されていきます。それでも、読み方の軸は次の3つで整理できます。
位置づけ:i-Construction 2.0の目標に向けた次の手段として読む
目標は2040年度の省人化3割・生産性1.5倍のままで、フィジカルAIはそこへ向かう手段です。新しい計画を一から立てるより、ICT施工で進めてきた取り組みの延長として位置づけると、社内でも説明しやすくなります。
学習環境:シミュレーターと現場データを直し続ける前提で準備する
仮想と現場の差は出るものとして、実証のデータで改善するサイクルが求められています。記録するデータと、その帰属・公開範囲の考え方を早めに社内でそろえておきましょう。
連携体制:コンソーシアムの議論を追い参加を検討する
データの仕様やシミュレーターの要件は、プロジェクトチームで案が作られます。初回公募は2026年11月6日までで、その後も随時募集が予定されています。
自社の現場の課題を8つの重点分野に当てはめ、記録しているデータの一覧を作ったうえで、コンソーシアムに参加するかどうかを社内で決めておくことをおすすめします。
出典・参考
国土交通省「建設分野におけるフィジカルAI戦略(中間とりまとめ)」(2026年9月) https://www.mlit.go.jp/tec/constplan/content/002020333.pdf (2026年10月27日確認)
国土交通省「建設分野におけるフィジカルAI戦略(中間とりまとめ)-参考資料-」(2026年9月) https://www.mlit.go.jp/tec/constplan/content/002020335.pdf (2026年10月27日確認)
国土交通省「「国土交通省インフラ分野のAI実装に向けた取組方針」及び「建設分野におけるフィジカルAI戦略」(中間とりまとめ)の策定」(2026年9月4日) https://www.mlit.go.jp/report/press/kanbo08_hh_001361.html (2026年10月27日確認)
国土交通省「建設現場の未来を創る「建設分野のフィジカルAIコンソーシアム」の会員を募集します!」(2026年10月9日) https://www.mlit.go.jp/report/press/kanbo08_hh_001367.html 、同 報道発表資料(公募要領を含む) https://www.mlit.go.jp/report/press/content/002026395.pdf (2026年10月27日確認)
国土交通省「建設施工・建設機械:建設分野におけるフィジカルAIの導入」 https://www.mlit.go.jp/tec/constplan/sosei_constplan_tk_000036_00001.html (2026年10月27日確認)
国土交通省「「i-Construction 2.0」を策定しました」(2024年4月16日) https://www.mlit.go.jp/report/press/kanbo08_hh_001085.html (2026年10月27日確認)
AIロボティクスに関する関係府省連絡会議「AIロボティクス戦略」(2026年3月26日) https://www8.cao.go.jp/cstp/ai/ai-semi_wg/2kai/siryo4_2.pdf (2026年10月27日確認)
ご相談
AI学習用のシミュレーション環境の開発
現場の3D計測から、仮想空間、機械とセンサーの再現まで、AIの学習に使えるシミュレーション環境を開発します。構想の段階や、共同研究のご相談もお受けしています。